
sailingsan/pick_banana_50
收藏官方服务:
资源简介:
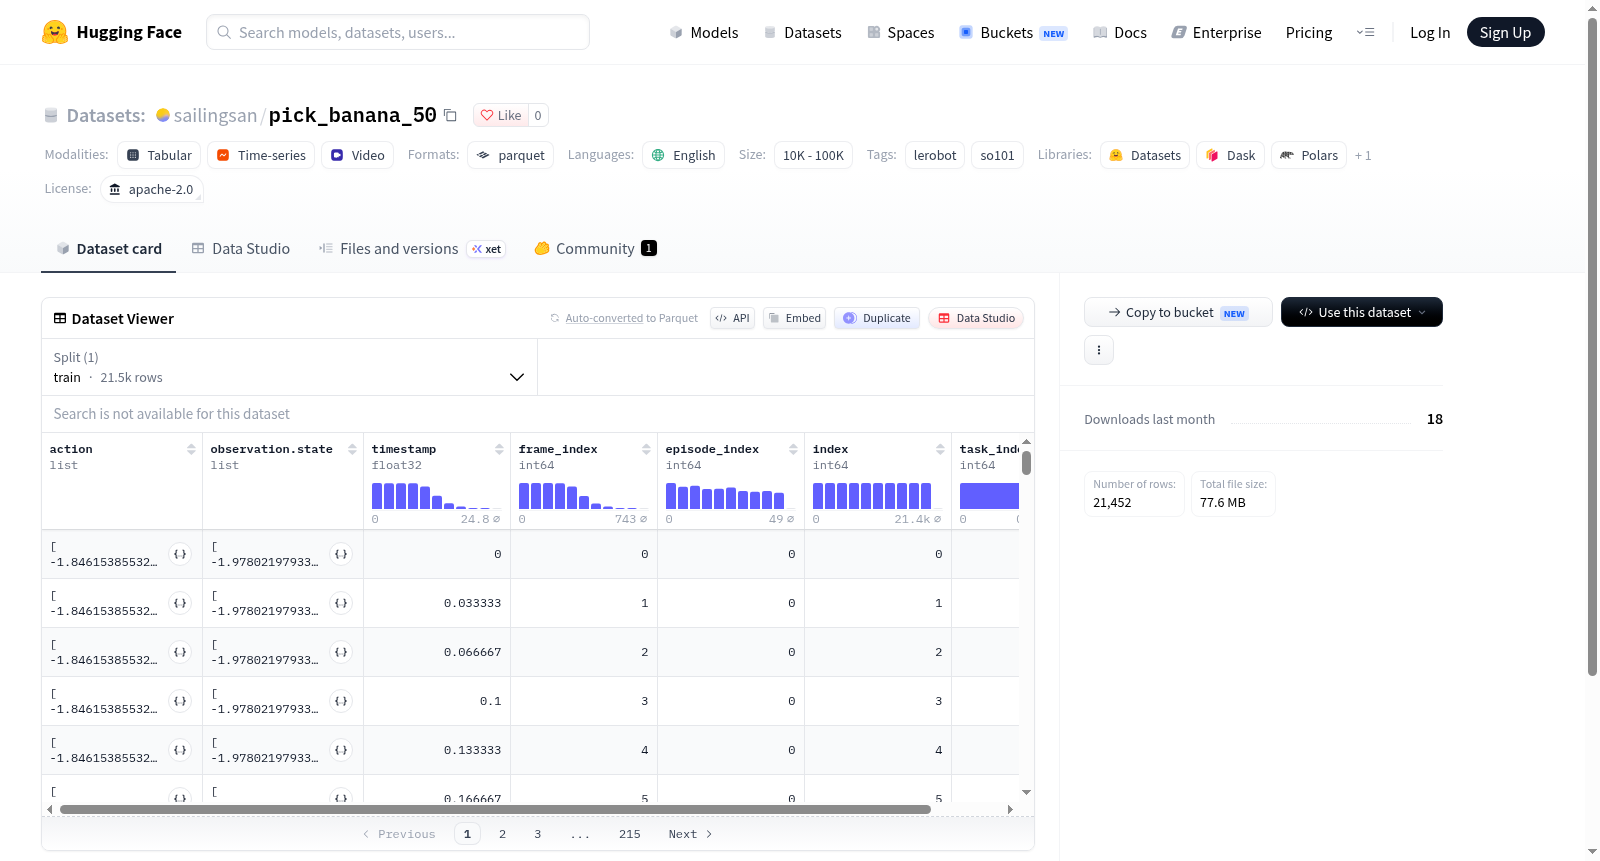
so101数据集专注于机器人执行“拾取香蕉”动作,记录了50次重复操作,总时长为30分钟。数据集可能用于机器人学习或动作分析任务,但具体细节如数据格式、采集环境或应用目标未在README中说明。
The so101 dataset focuses on robot performing the pick banana action, recording 50 repetitions over a total duration of 30 minutes. It may be used for robot learning or action analysis tasks, but specific details such as data format, collection environment, or application objectives are not provided in the README.
提供机构:
sailingsan搜集汇总
数据集介绍
构建方式
在具身智能与机器人操作学习领域,高质量示范数据的稀缺长期制约着精细操作策略的习得。pick_banana_50数据集依托lerobot框架,通过so101机械臂平台执行香蕉抓取任务,累计完成50次成功演示,采集时长约30分钟。数据以标准化的轨迹记录形式保存,涵盖机械臂关节状态、末端执行器位姿及视觉观测等多模态信号,为模仿学习与策略优化提供了可复现的操作示范基础。
特点
该数据集规模精简,样本量低于1000条,却精准聚焦于单一抓取任务,具备高度的任务一致性与场景纯粹性。借助so101平台与lerobot生态的兼容性,数据可直接对接主流模仿学习算法,降低预处理成本。50次演示覆盖了抓取过程中的自然变异,为策略鲁棒性评估提供了适度多样性,同时保持数据轻量,便于快速迭代与实验验证。
使用方法
研究者可基于lerobot工具链加载该数据集,将其用于行为克隆、扩散策略或强化学习等模仿学习范式的训练与评测。使用时可先解析轨迹中的状态-动作对与视觉输入,构建观测到动作的映射模型。鉴于任务单一且样本有限,建议结合数据增强或迁移学习策略以提升泛化能力,亦可将其作为基准任务,对比不同算法在精细抓取场景下的表现。
背景与挑战
背景概述
在具身智能与机器人操作学习领域,高质量的真实世界演示数据是推动策略泛化的关键资源。pick_banana_50数据集于2025年左右发布,依托LeRobot开源生态与SO-101机械臂平台构建,由社区研究人员采集完成,规模为50条成功抓取香蕉的演示轨迹,总时长约30分钟。其核心研究问题在于为视觉-语言-动作模型提供轻量级、可复现的精细操作基准,降低机器人学习的研究门槛。该数据集虽体量有限,却为模仿学习与端到端操作策略的快速验证提供了标准化入口,对具身智能领域的数据共享实践具有示范意义。
当前挑战
该数据集所针对的领域问题是复杂场景下的精细抓取操作,其挑战在于香蕉等柔顺物体形状不规则、易滚动,抓取位姿的微小偏差即导致失败,同时不同光照与背景会显著影响视觉表征的稳定性。构建过程中,50次成功演示需在保持动作自然的前提下反复调试机械臂轨迹与夹爪力度,30分钟的有效数据意味着大量试错被筛选剔除,且SO-101平台与LeRobot格式的兼容性要求增加了采集流程的工程复杂度。数据规模仅为n<1K,样本多样性有限,策略易过拟合于特定环境,泛化至新物体或新场景的难度较大。
常用场景
经典使用场景
在具身智能与机器人学习领域,基于视觉的运动策略学习长期依赖高质量示范数据。pick_banana_50数据集汇聚了50次SO-101机械臂执行香蕉抓取任务的完整演示,总时长约30分钟,构成了一套轻量而精炼的模仿学习语料。其最经典的使用场景在于训练端到端的视觉-运动策略模型,使机械臂能够在非结构化环境中识别目标物体并生成平滑的抓取轨迹。研究者常以此数据集为基准,验证模仿学习算法在少样本条件下的收敛性能,或将其作为强化学习预训练阶段的行为克隆数据源,从而加速策略的微调过程。
衍生相关工作
基于pick_banana_50及同类LeRobot生态数据集,研究者相继开展了行为克隆与扩散策略的对比研究,涌现出以ACT、Diffusion Policy为代表的衍生工作,这些方法在少样本抓取任务上展现出显著优势。此外,该数据集常被用于验证视觉编码器预训练策略在机器人操作中的迁移效果,以及探索多任务联合训练对单任务性能的增益。围绕SO-101平台形成的开源工具链与社区基准,进一步催生了数据增强、仿真到现实迁移等方向的经典工作,为具身智能的数据中心范式奠定了实践基础。
数据集最近研究
最新研究方向
在具身智能与机器人操作学习领域,基于视觉-语言-动作模型的精细操作技能习得正成为前沿热点。pick_banana_50数据集以SO-101机械臂执行香蕉抓取任务50次、累计30分钟的真实交互轨迹为支撑,为研究少样本条件下的鲁棒抓取策略提供了典型基准。当前研究聚焦于利用此类小规模高质量演示数据,探索模仿学习与离线强化学习的融合机制,以缓解真实机器人数据采集成本高昂的瓶颈。该数据集契合低成本开源硬件与可复现操作学习的发展趋势,对推动家庭服务场景中柔性物体抓取技术的落地具有积极意义。
以上内容由遇见数据集搜集并总结生成


