
遇见数据集

cf-group-4/cloth_folding_final1_2_merged

收藏
Hugging Face2026-05-18 更新2026-05-31 收录
官方服务:

资源简介:

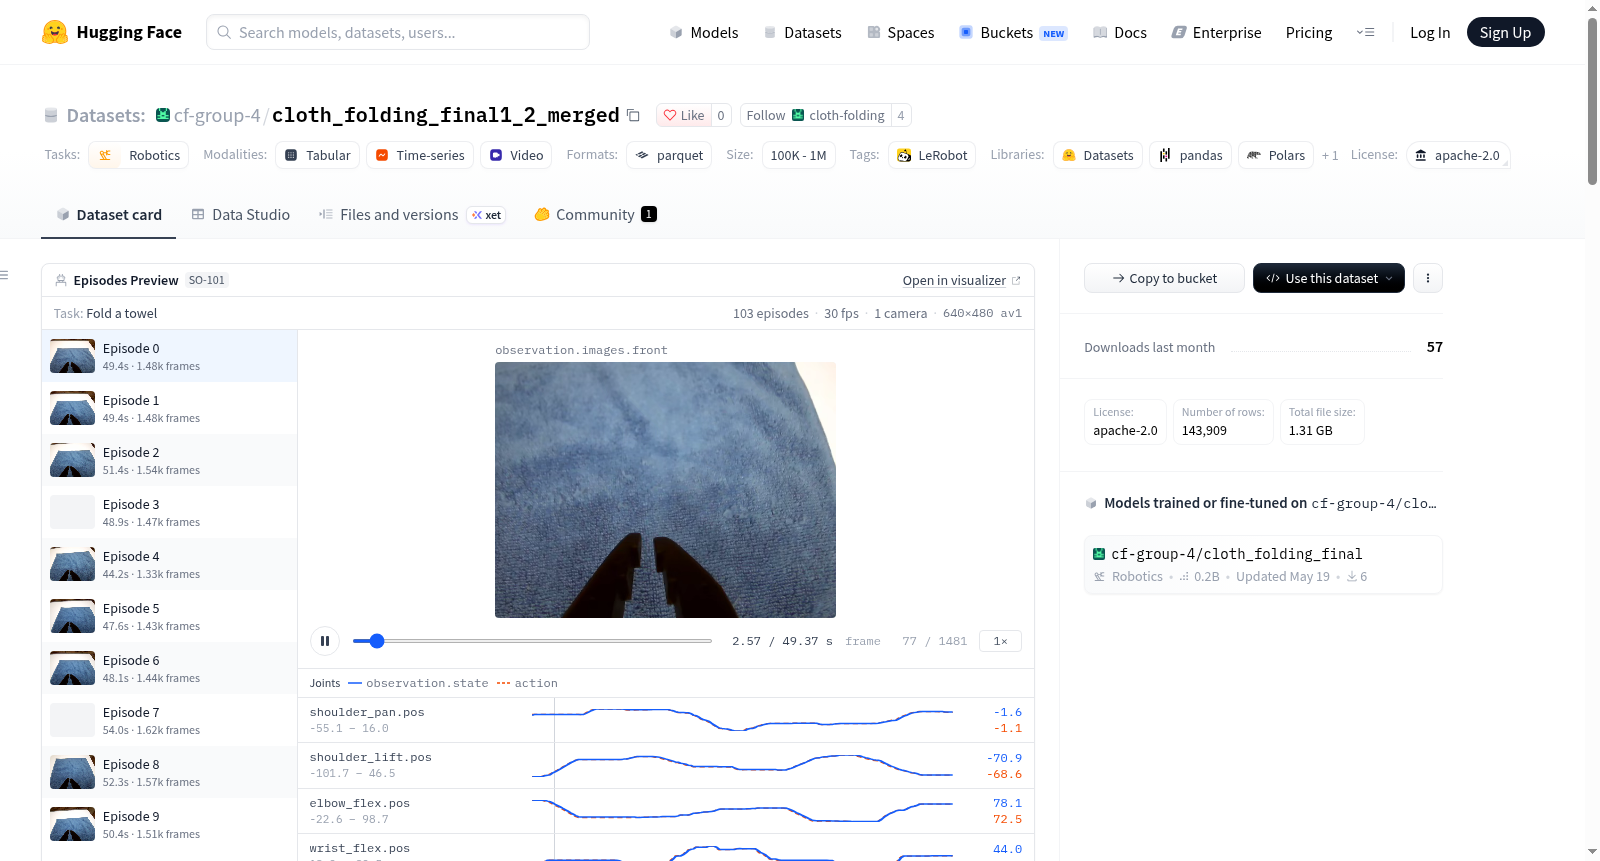
该数据集使用LeRobot创建,专注于机器人学领域,具体涉及机器人操作任务。数据集包含103个episodes,总计143909帧,机器人类型为so_follower。数据以parquet文件格式存储,视频以mp4格式存储,帧率为30fps。特征包括动作(6个关节位置:肩部平移、肩部提升、肘部弯曲、腕部弯曲、腕部旋转、夹爪位置)、观测状态(6个关节位置)、前摄像头图像(分辨率480x640,3通道)、时间戳、帧索引、episode索引、任务索引等。数据集结构支持训练分割,数据大小约100MB,视频大小约200MB。

This dataset was created using LeRobot and focuses on the robotics domain, specifically involving robot manipulation tasks. It contains 103 episodes with a total of 143909 frames, and the robot type is so_follower. The data is stored in parquet format, and videos are in mp4 format with a frame rate of 30fps. Features include action (6 joint positions: shoulder pan, shoulder lift, elbow flex, wrist flex, wrist roll, gripper position), observation state (6 joint positions), front camera images (resolution 480x640, 3 channels), timestamp, frame index, episode index, task index, etc. The dataset structure supports a training split, with data size approximately 100MB and video size approximately 200MB.
提供机构:
cf-group-4
搜集汇总
数据集介绍
cf-group-4/cloth_folding_final1_2_merged 数据集图片
构建方式
在具身智能与机器人示教数据领域,该数据集依托LeRobot工具链完成构建,采用v3.0代码库版本,以so_follower机器人采集布料折叠示范。全库包含103个回合、143909帧,帧率30Hz,仅对应一项任务;动作与观察状态均记录六个关节位置,并同步保存前视RGB视频。数据以Parquet分块和MP4视频分块组织,训练集覆盖0至103回合,元信息集中于meta/info.json,体现标准化机器人轨迹数据集的构建范式。
特点
面向机器人模仿学习对多模态时序信息的需求,该数据集呈现出单一任务、多模态同步与规范分块等特质。其动作和观察状态共享六维关节位置命名空间,涵盖肩部旋转、肩部抬升、肘部弯曲、腕部弯曲、腕部旋转及夹爪位置;前视视频为480×640分辨率、30帧/秒、AV1编码、YUV420P像素格式且不含音频。全部103个回合、143909帧构成训练集,适合作为布料折叠任务中策略学习与状态估计的实证资源。
使用方法
在机器人策略学习与行为克隆研究中,使用者可借助LeRobot或兼容Parquet的加载流程读取该数据集,并依据meta/info.json解析数据路径与视频路径。样本字段包括action、observation.state、observation.images.front、timestamp、frame_index、episode_index、index和task_index,能够支持时序建模、动作预测与视觉-运动联合训练。HuggingFace提供的可视化空间可用于检查回合与视频帧对应关系;由于splits仅含train 0:103,实验设计可将全部回合用于训练或按需自行划分验证集。
背景与挑战
背景概述
在机器人学习与可变形物体操作的研究脉络中,衣物折叠长期被视为检验感知、规划与控制的综合任务。cloth_folding_final1_2_merged由cf-group-4发布,依托LeRobot数据规范构建,公开信息未标注具体创建时间与论文出处。数据集包含103条演示回合、143909帧、30Hz采样,机器人平台为so_follower,观测为480×640前视RGB视频,状态与动作均为六维关节位置,仅含一个任务标签,训练集覆盖全部回合。其核心研究问题在于利用真实机器人视觉—动作序列支撑布料折叠的模仿学习或离线策略学习,为可变形物体操作提供中等规模演示资源,影响力取决于后续在策略泛化与长时程操作中的验证。
当前挑战
可变形物体操作领域长期面临布料状态高维且连续形变、自遮挡与视觉歧义、抓取点与动作序列耦合、长时程误差累积、不同初始构型与材质泛化等难题。构建层面,该数据集仅含103个回合、1项任务,多样性较为有限;平台单一为so_follower,六维关节位置动作缺乏力觉与触觉反馈;单前视相机在折叠过程中易受遮挡;AV1视频压缩可能损失精细纹理;成功判定与失败标注尚未明确;演示收集的一致性、任务切分与质量控制仍是关键难点。
常用场景
经典使用场景
在机器人学习与柔性物体操控领域,cloth_folding_final1_2_merged以LeRobot规范汇聚103条衣物折叠演示、143909帧30Hz同步观测与六维关节动作,构成从多模态感知到连续控制的典型数据基础。其最经典使用场景是行为克隆与模仿学习:以正面RGB视频和机器人关节状态为输入,训练策略网络预测肩、肘、腕及夹爪位姿,复现抓取、展开、对折等折叠流程。该数据亦可服务于离线强化学习、视频-动作对齐、时序建模及策略泛化评估,为桌面级SO follower平台提供可重复的视觉运动控制基准。
衍生相关工作
依托LeRobot数据生态与标准化元信息,该数据集可与行为克隆、ACT、Diffusion Policy、视觉-语言-动作模型等机器人学习范式产生关联,成为算法验证与基准比较的素材。围绕此类衣物折叠演示,社区常衍生出多任务策略预训练、跨本体动作表示学习、视频预测辅助控制以及仿真到现实迁移等研究方向,并推动开源机器人数据格式、可视化工具与训练流水线的完善。其影响体现在为柔性物体操作提供可复用轨迹资源,促进模仿学习、长时程规划与多模态表征在真实机器人平台上的交叉研究。
数据集最近研究
最新研究方向
在具身智能向可变形物体操控纵深演进的脉络中,cloth_folding_final1_2_merged 所承载的衣物折叠示范数据正成为模仿学习与视觉-语言-动作模型的前沿试验场。依托 LeRobot 生态与 SO-100 follower 机械臂,该数据集汇集103条回合、约14.4万帧30fps同步视频及关节状态,为策略学习供给密集视觉-动作监督。近期研究聚焦以扩散策略、ACT 及 VLA 模型实现长时程布料折叠,并探索跨任务、跨本体泛化与闭环纠错;在 Open X-Embodiment、SmolVLA 等开源浪潮下,此类数据有助于降低真实机器人数据门槛,推动家务操作基准与可复现研究,对可变形物体操作具有重要支撑意义。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

