
遇见数据集

jogarulfop/rollout_eval_chakeitup_alubox_d_more_trained_h2_20260527_104529

收藏
Hugging Face2026-05-27 更新2026-05-31 收录
官方服务:

资源简介:

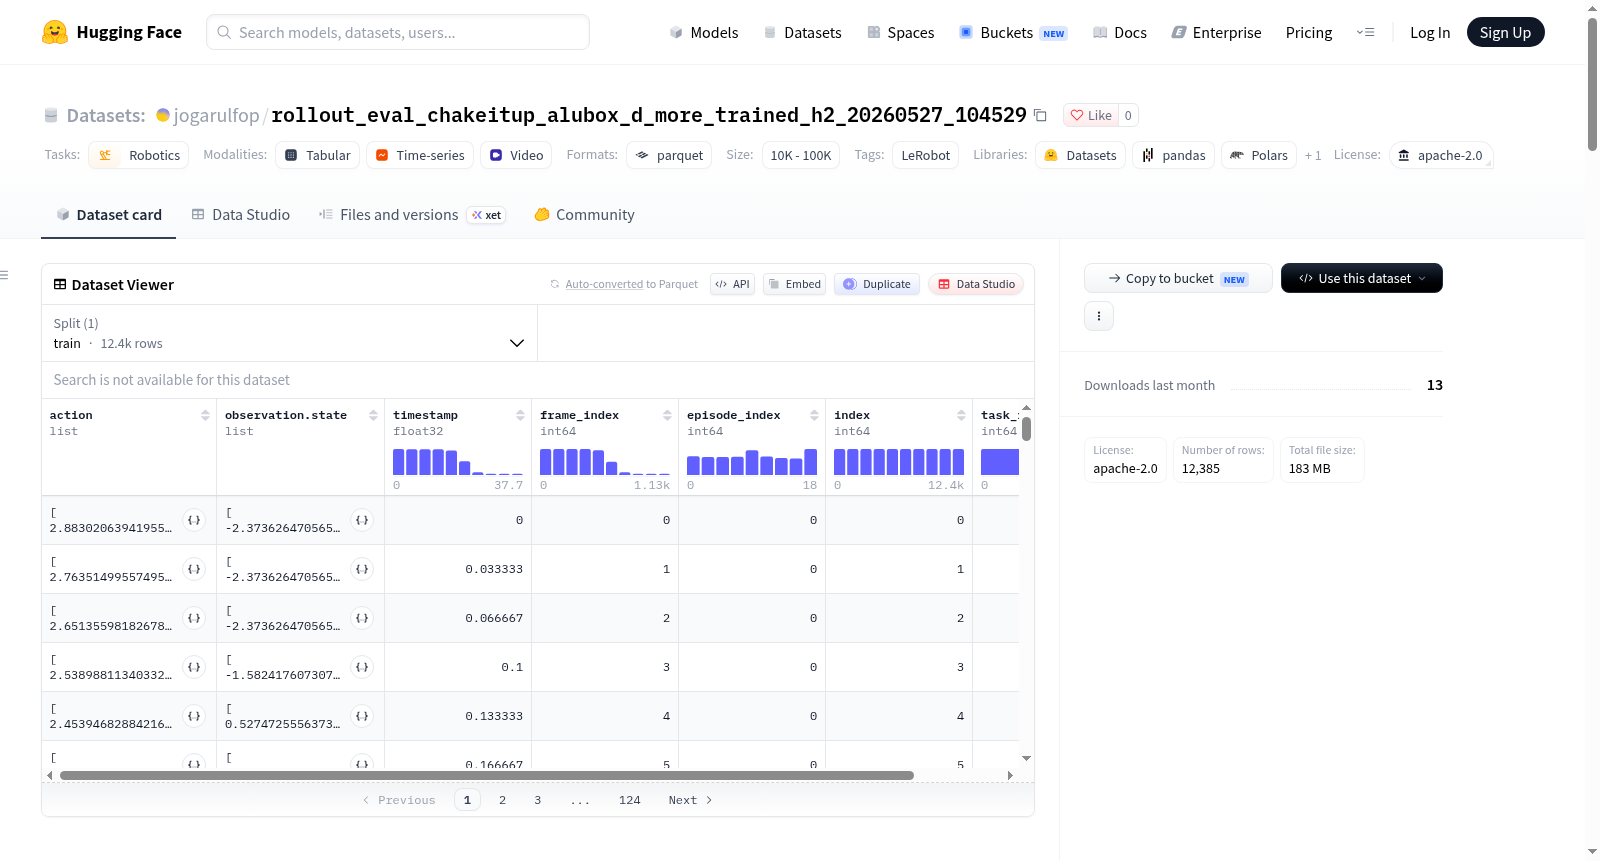
该数据集是一个机器人学习数据集,使用LeRobot工具创建。它包含机器人的动作和状态观测数据,动作数据包括6个关节位置(肩部平移、肩部提升、肘部弯曲、腕部弯曲、腕部旋转、夹爪位置),状态观测同样包含这些关节位置。观测数据还包括来自顶部摄像头和腕部摄像头的视频图像(分辨率480x640,30fps),以及左触觉谱图视频(分辨率224x224,30fps)。数据集包含19个episodes,总共12385帧,涉及一个任务,机器人类型为so101_follower_dragontactile。数据以Parquet格式存储,视频以MP4格式存储,用于机器人控制和感知研究。

This dataset is a robotics learning dataset created using the LeRobot tool. It includes robot action and state observation data, with actions comprising 6 joint positions (shoulder pan, shoulder lift, elbow flex, wrist flex, wrist roll, gripper position), and state observations similarly containing these joint positions. Observations also include video images from a top camera and a wrist camera (resolution 480x640, 30fps), as well as left tactile spectrogram video (resolution 224x224, 30fps). The dataset consists of 19 episodes, totaling 12385 frames, involving a single task, with robot type so101_follower_dragontactile. Data is stored in Parquet format and videos in MP4 format, intended for robot control and perception research.
提供机构:
jogarulfop
搜集汇总
数据集介绍
jogarulfop/rollout_eval_chakeitup_alubox_d_more_trained_h2_20260527_104529 数据集图片
构建方式
在具身智能与机器人学习领域,高质量演示数据集的构建通常依托标准化采集平台与统一数据格式。该数据集基于LeRobot框架生成,通过遥操作或策略rollout方式采集so101_follower_dragontactile机器人执行chakeitup与alubox相关任务的多模态时序数据。采集过程以30帧每秒同步记录机器人关节位置、动作指令以及顶部、腕部与左触觉频谱图三路视觉信息流。数据经分块压缩存储为Parquet文件与AV1编码视频,最终汇聚为19个回合、12385帧的标准化数据集,并附带完整元信息索引,便于后续训练与评估。
使用方法
使用该数据集时,研究者可借助LeRobot提供的可视化工具在线浏览数据分布与视频回放,并通过标准数据加载接口读取Parquet与视频文件。数据字段包含action、observation.state、observation.images.top、observation.images.wrist、observation.images.left_tactile_spectrogram以及时间戳、帧索引、回合索引等元信息,可直接用于模仿学习、策略评估或触觉-视觉联合表征训练。加载时需依据meta/info.json中的路径模板解析分块文件,并可利用train划分进行模型训练与rollout对比实验,从而评估策略在真实机器人平台上的泛化能力。
背景与挑战
背景概述
伴随具身智能与机器人操作学习范式的兴起,以视觉-触觉多模态感知驱动机器人精细操作成为前沿议题。该数据集依托LeRobot开源框架构建,采用SO101 follower机械臂并集成DragonTactile触觉传感器,于2026年5月完成采集,涵盖19个回合、12385帧30fps同步数据,融合顶部与腕部视觉流及左右触觉频谱图,面向抓取、抬升与盒内操作等任务提供状态-动作对监督信号。其以多模态时序对齐与真实机器人轨迹为核心特征,为触觉增强的策略学习与仿真到现实迁移研究提供了可复用的实证基础。
当前挑战
机器人操作领域长期受制于接触丰富任务中视觉遮挡、力觉反馈缺失与长时程规划难题,该数据集所面对的领域挑战在于如何在多模态观测下实现稳定且可泛化的精细操作策略。构建过程中,同步采集高频触觉频谱与双路视频流对时间对齐与存储带宽提出严苛要求,触觉信号易受机械振动与传感器漂移干扰,真实机器人示教还面临操作者技能差异、任务成功判定主观性及样本规模有限等制约,如何在有限回合内保持数据一致性与任务多样性构成显著困难。
常用场景
经典使用场景
在机器人学习领域,模仿学习与策略评估构成了算法迭代的核心环节。该数据集基于LeRobot框架构建,经典使用场景在于为机械臂操作策略提供标准化评估基准。其包含19个回合、12385帧的多模态数据,涵盖顶部与腕部视觉观测、触觉频谱图以及六自由度关节状态与动作,科研人员可藉此在仿真或真实环境中对训练完毕的策略进行回放评估,量化其任务执行的成功率与鲁棒性,进而形成从数据采集到策略验证的完整闭环。
解决学术问题
机器人操作研究长期面临真实世界评估数据匮乏、多模态感知融合验证不足等瓶颈。该数据集通过同步采集视觉与触觉信号,为解决触觉-视觉跨模态表征学习、接触丰富型任务中的状态估计等学术问题提供了实证基础。其精细的时序标注使策略泛化能力与样本效率的对比研究成为可能,推动了模仿学习算法在非结构化环境下的可重复性验证,对提升机器人学习研究的严谨性与可复现性具有积极意义。
实际应用
在实际应用层面,该数据集可直接服务于基于LeRobot的机械臂抓取与操作任务开发。工程师可利用其训练具备触觉反馈的精细操作策略,例如易碎物品抓取或复杂装配,同时借助回放评估流程快速诊断策略在真实硬件上的失效模式。数据集支持的动作与状态命名空间为不同机器人平台间的策略迁移提供了参照,有助于缩短从实验室算法到工业场景部署的周期,在智能制造与服务机器人领域具备应用潜力。
数据集最近研究
最新研究方向
在具身智能与机器人操作学习领域,触觉感知与视觉模态的融合正成为提升精细操作任务鲁棒性的关键路径。该数据集基于LeRobot框架构建,聚焦于so101_follower_dragontactile机器人平台,创新性地同步采集了顶部与腕部视觉流以及左侧触觉频谱图,为多模态策略学习提供了高保真、时空对齐的示范数据。当前前沿研究致力于利用此类包含触觉反馈的rollout数据,探索接触丰富场景下的模仿学习与强化学习算法,以突破纯视觉方案在遮挡、形变及力控交互中的局限。其19个回合、逾万帧的规模虽有限,却精准对应了“抓取-放置”类任务中触觉信号对操作成败的判别性作用,为评估模型在真实物理交互中的泛化能力与样本效率提供了可复现的基准,亦呼应了社区对开源机器人数据标准化与可解释性的迫切需求。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

