u850-fridge-drink-06-HIL-BC-FV-v30
收藏资源简介:
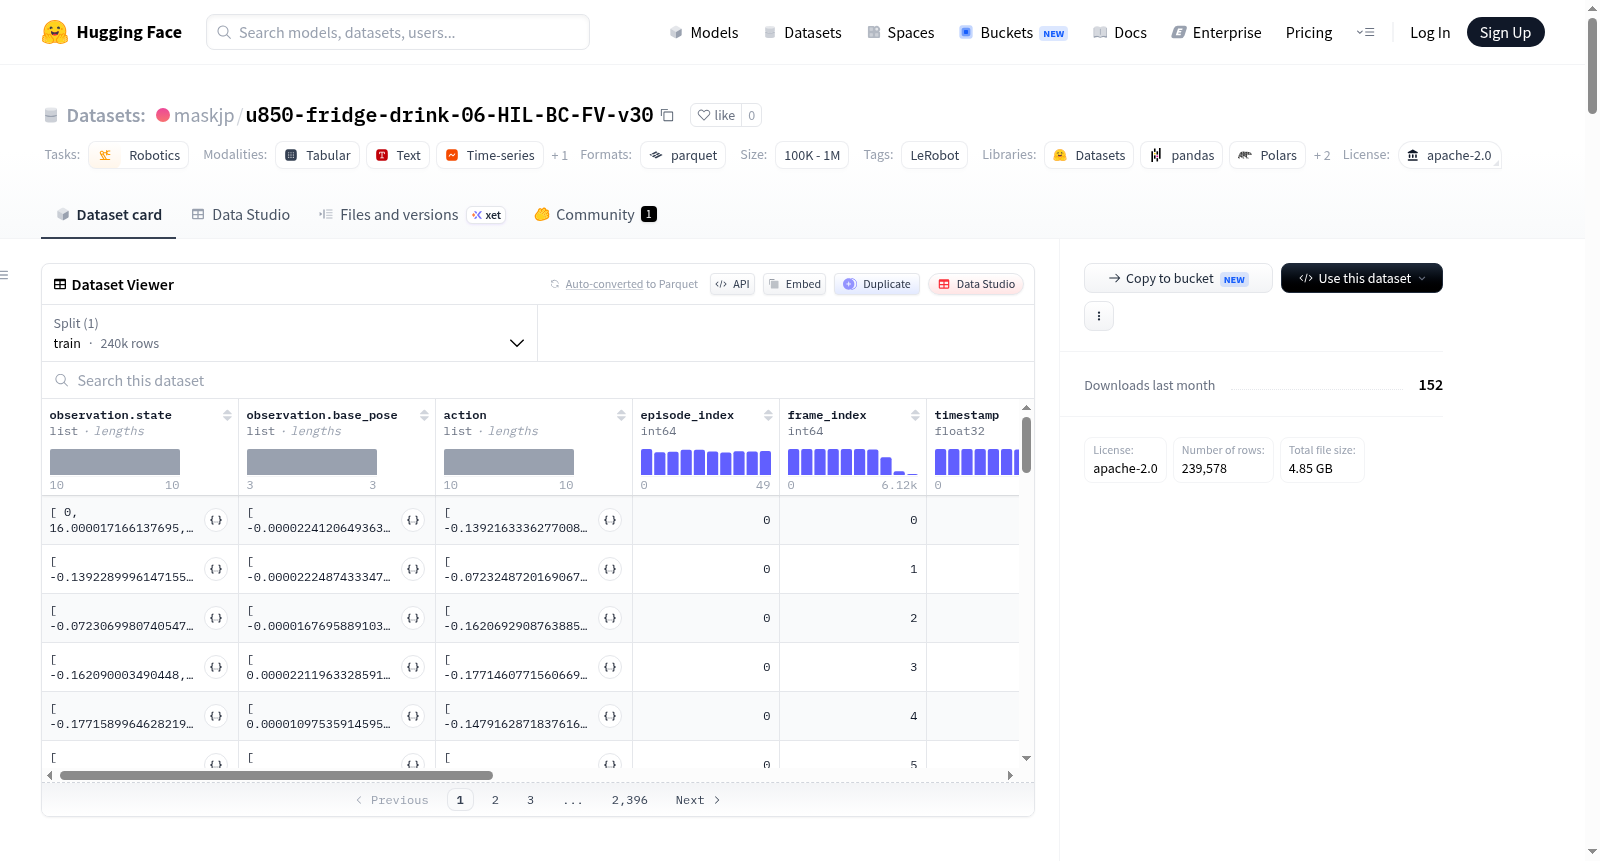
该数据集是使用LeRobot框架创建的机器人操作数据集,机器人类型为u850。数据集包含50个episodes,共239578帧,所有episodes对应一个单一任务。数据以50fps的帧率记录,包含多模态观测和动作信息。观测包括:关节状态(7个关节加夹爪,共10维)、基座位姿(x、y、偏航角,共3维)、以及三个视角的RGB相机图像(左、右、腕部,分辨率480x640,H.264视频编码)。动作空间与关节状态维度相同(10维)。此外,数据集还包含episode索引、帧索引、时间戳、任务索引、子任务索引、高级任务索引、语言指令(持久性语言和事件语言)等元数据。数据以parquet格式存储结构化数据,视频以mp4格式存储。该数据集适合用于机器人模仿学习、行为克隆、离线强化学习等任务。
This dataset is a robot manipulation dataset created using the LeRobot framework, with the robot type being u850. It contains 50 episodes totaling 239,578 frames, all corresponding to a single task. Data is recorded at 50 fps and includes multimodal observations and action information. Observations include: joint states (7 joints plus gripper, 10 dimensions), base pose (x, y, yaw, 3 dimensions), and RGB camera images from three perspectives (left, right, wrist, resolution 480x640, H.264 video encoding). The action space has the same dimensionality as joint states (10 dimensions). Additionally, the dataset includes metadata such as episode index, frame index, timestamp, task index, subtask index, high-level task index, and language instructions (persistent language and event language). Data is stored in parquet format for structured data and mp4 format for videos. This dataset is suitable for tasks such as robot imitation learning, behavior cloning, and offline reinforcement learning.
数据集概述
数据集名称: maskjp/u850-fridge-drink-06-HIL-BC-FV-v30
数据集描述: 该数据集由 LeRobot 创建,主要用于机器人领域的模仿学习任务,具体涉及将饮料放入冰箱的操作。数据集包含多模态传感器数据,用于训练机器人策略。
基本信息
- 许可证: Apache-2.0
- 任务类别: 机器人技术 (Robotics)
- 标签: LeRobot
- 机器人类型: u850
- 数据格式: Parquet 文件,路径为
data/*/*.parquet
数据集结构
- 总片段数 (Episodes): 50
- 总帧数 (Frames): 239,578
- 任务数: 1
- 采样频率 (FPS): 50 Hz
- 拆分: 训练集 (train) 包含全部 50 个片段
- 数据大小: 数据文件约 100 MB,视频文件约 200 MB
数据特征
该数据集包含多种类型的观测和动作数据:
观测数据 (Observations)
- 状态 (observation.state): 10 维浮点数组,包含 7 个关节位置(joint1 至 joint6 和夹爪 gripper)
- 图像 (observation.images): 三个摄像头视角,均为 H.264 编码视频,分辨率 480x640x3,帧率 50 FPS
- 左摄像头 (left)
- 右摄像头 (right)
- 腕部摄像头 (wrist)
- 基座位姿 (observation.base_pose): 3 维浮点数组,包含基座的 x、y 位置和偏航角 (yaw)
动作数据 (Action)
- 动作 (action): 10 维浮点数组,包含 7 个关节运动指令(joint1 至 joint6 和夹爪 gripper)
其他元数据
- 片段索引 (episode_index): 标识数据所属的片段
- 帧索引 (frame_index): 标识片段内的帧序号
- 时间戳 (timestamp): 每帧的时间戳信息
- 完成标志 (next.done): 布尔值,指示片段是否结束
- 修正标志 (correction): 布尔值,用于标记修正数据
- 任务索引 (task_index): 任务编号
- 子任务索引 (subtask_index): 子任务编号
- 高层任务索引 (task_index_high_level): 高层任务编号
- 持续语言指令 (language_persistent): 持久化的语言描述
- 事件语言指令 (language_events): 事件相关的语言描述
附加信息
- 工具: 数据集包含一个名为
say的工具函数说明,可执行文本转语音功能 - 可视化: 可通过 Hugging Face 上的 LeRobot 可视化工具查看数据集内容
引用
该数据集的引用信息暂未提供。