board_insertion_for_rm_failure_kyoungin_all
收藏资源简介:
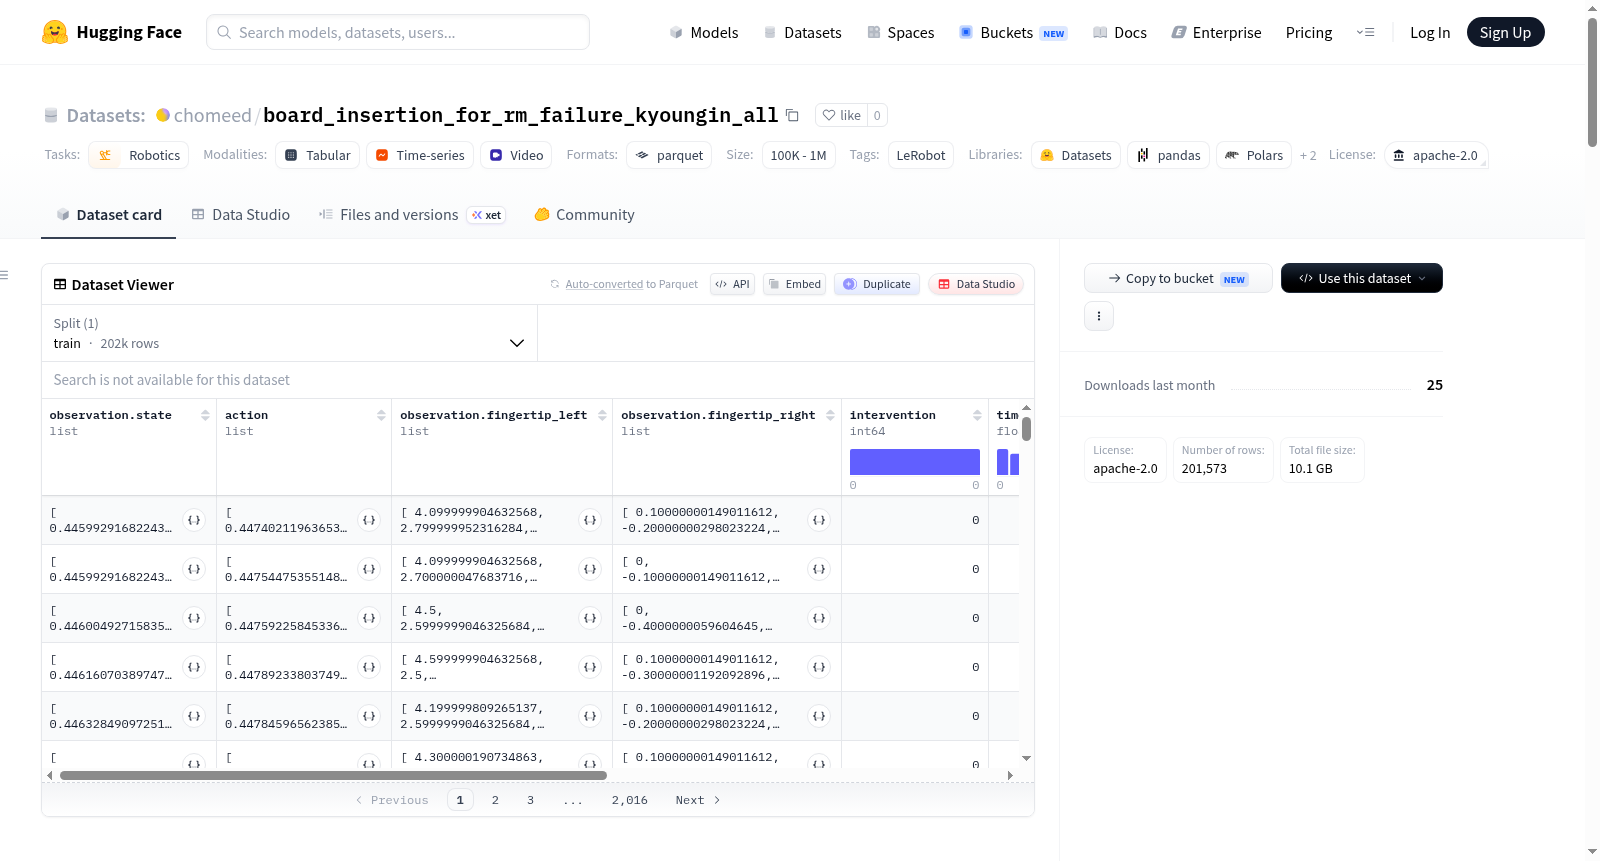
该数据集名为“board_insertion_for_rm_failure_kyoungin_all”,基于LeRobot框架创建,用于机器人操作任务,具体涉及板插入操作,可能包含故障恢复场景。数据集包含156个episode,共201573帧,机器人类型为hdr_dual_arm(双臂机器人)。每个样本包含以下特征:观测状态(41维浮点向量)、动作(19维浮点向量)、左右指尖传感器数据(各30维浮点向量)、干预标志(整数)、三个摄像头图像(头部摄像头:720x1280,左右手腕摄像头:240x424,均为30fps视频,AV1编码),以及时间戳、帧索引、episode索引、索引、任务索引。数据以parquet和mp4格式存储,训练集覆盖所有episode。许可证为Apache-2.0。
The dataset is named board_insertion_for_rm_failure_kyoungin_all, created based on the LeRobot framework, used for robot manipulation tasks, specifically involving board insertion operations, possibly including failure recovery scenarios. The dataset contains 156 episodes, totaling 201,573 frames, with the robot type being hdr_dual_arm (dual-arm robot). Each sample includes the following features: observation state (41-dimensional float vector), action (19-dimensional float vector), left and right fingertip sensor data (30-dimensional float vectors each), intervention flag (integer), three camera images (head camera: 720x1280, left and right wrist cameras: 240x424, all at 30fps video, AV1 encoded), as well as timestamps, frame indices, episode indices, indices, and task indices. Data is stored in parquet and mp4 formats, with the training set covering all episodes. The license is Apache-2.0.
数据集概述
- 数据集名称:
chomeed/board_insertion_for_rm_failure_kyoungin_all - 许可证: Apache-2.0
- 任务类别: 机器人学 (robotics)
- 标签: LeRobot
- 创建工具: 使用 LeRobot 创建
数据集结构
- 数据格式: Parquet 文件 (
data/*/*.parquet) - 数据量:
- 总集数 (episodes): 156
- 总帧数 (frames): 201,573
- 任务数 (tasks): 1
- 数据文件大小: 约 100 MB
- 视频文件大小: 约 200 MB
- 划分: 训练集包含全部 156 集 (
train: 0:156)
特征信息
- 帧率 (fps): 30
- 机器人类型: hdr_dual_arm
- 观测状态 (
observation.state): 维度 41, 类型 float32 - 动作 (
action): 维度 19, 类型 float32 - 左指尖 (
observation.fingertip_left): 维度 30, 类型 float32 - 右指尖 (
observation.fingertip_right): 维度 30, 类型 float32 - 干预 (
intervention): 维度 1, 类型 int64 - 相机图像:
- 头部相机 (
observation.images.head): 分辨率 720x1280, 3 通道, AV1 编码, 30 fps - 左腕相机 (
observation.images.left_wrist): 分辨率 240x424, 3 通道, AV1 编码, 30 fps - 右腕相机 (
observation.images.right_wrist): 分辨率 240x424, 3 通道, AV1 编码, 30 fps
- 头部相机 (
- 其他字段:
timestamp,frame_index,episode_index,index,task_index(均为 int64 或 float32)
可视化与引用
- 可视化链接: 可视化该数据集
- 引用信息: 暂无提供 (需进一步获取)