articulated-desks
收藏资源简介:
ProjectSim Articulated Desks 是一个由 Kaedim 的 ProjectSim 项目创建的 3D 资产数据集,专为机器人学习模拟设计。数据集包含 5 个办公桌模型,每个模型都带有真实的滑动抽屉,具有棱柱关节(关节限制以米为单位)。所有资产均为简化坐标铰链体,提供每链接质量和惯性(基于精确网格积分)、逐区域物理材质、4K AI 纹理以及 MuJoCo 认证的关节。每个模型以 Blender 格式(.blend)和 USD 格式(.zip 包,内含 .usda 文件和纹理)提供,USD 包还包含一个可直接播放的场景文件(带有物理场景和地面平面)。每个资产附带 manifest.json 文件(包含尺寸、质量、三角面数、每关节限制及单位、来源信息)和 512 像素缩略图。数据集适用于机器人操作、抓取、仿真等任务,可直接在 Blender、Isaac Sim 或其他支持 USD 的引擎中使用。
ProjectSim Articulated Desks is a 3D asset dataset created by Kaedims ProjectSim project, designed for robot learning simulations. The dataset contains 5 desk models, each with real sliding drawers with prismatic joints (joint limits in meters). All assets are simplified coordinate hinge bodies, providing per-link mass and inertia (based on accurate mesh integration), per-region physical materials, 4K AI textures, and MuJoCo-certified joints. Each model is provided in Blender format (.blend) and USD format (.zip package containing .usda files and textures). The USD package also includes a directly playable scene file (with physics scene and ground plane). Each asset comes with a manifest.json file (including size, mass, triangle count, per-joint limits and units, source information) and a 512-pixel thumbnail. The dataset is suitable for robot manipulation, grasping, simulation and other tasks, and can be used directly in Blender, Isaac Sim or other USD-compatible engines.
数据集概述
ProjectSim Articulated Desks 是由 Kaedim 公司 ProjectSim 项目推出的一个面向机器人学习与仿真环境的铰接式桌面 3D 资产数据集。数据集中包含多款带有可真实滑动抽屉的办公室桌子,每个资产均以带限位(以米为单位)的滑动副(prismatic joint)建模,并针对仿真环境进行优化。
核心特性
- 简化坐标铰接(Reduced-coordinate articulation):每个资产均为带有关节限制的铰接模型。
- 精确物理属性:每个连杆的质量和惯性矩基于网格积分精确计算,并附有逐区域(per-zone)物理材质。
- 高质量纹理:提供 4K AI 生成纹理。
- MuJoCo 认证关节:关节参数经过 MuJoCo 物理引擎验证。
- 多格式导出:支持 Blender(.blend)和 USD(.usda)格式,其中 USD 版本附带可直接播放的
*_scene.usda场景文件(含 PhysicsScene 和地面),方便在 Isaac Sim 等支持 USD 的应用中直接运行。
数据规模与配置
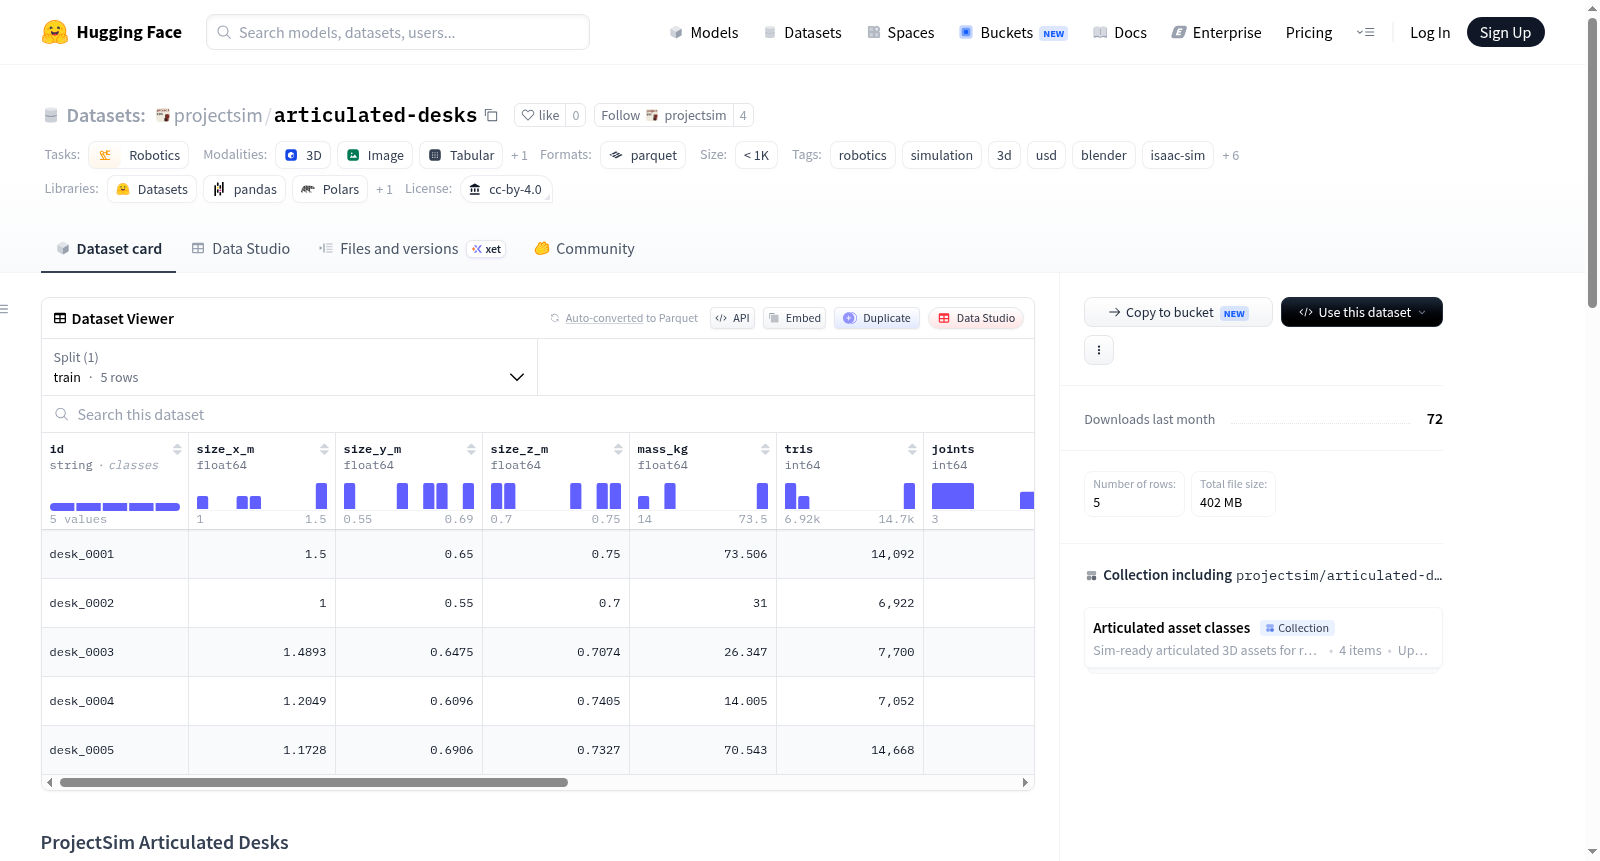
- 总体规模:n < 1K,当前具体包含 5 个桌面资产(ID 为 desk_0001 至 desk_0005)。
- 默认配置:数据文件为
index.parquet,数据集结构为每个资产一个独立文件夹。
资产详细规格
| ID | 尺寸(米) | 质量(千克) | 关节数 | Blender 链接 | USD 链接 |
|---|---|---|---|---|---|
| desk_0001 | 1.50 × 0.65 × 0.75 | 73.5 | 6 | 提供 .blend 下载 | 提供 .zip 下载 |
| desk_0002 | 1.00 × 0.55 × 0.70 | 31.0 | 3 | 提供 .blend 下载 | 提供 .zip 下载 |
| desk_0003 | 1.49 × 0.65 × 0.71 | 26.3 | 3 | 提供 .blend 下载 | 提供 .zip 下载 |
| desk_0004 | 1.20 × 0.61 × 0.74 | 14.0 | 3 | 提供 .blend 下载 | 提供 .zip 下载 |
| desk_0005 | 1.17 × 0.69 × 0.73 | 70.5 | 6 | 提供 .blend 下载 | 提供 .zip 下载 |
文件结构
每个资产文件夹(desks/<id>/)包含以下内容:
<id>.blend:Blender 文件,纹理已打包。<id>_usd.zip:压缩包内含资产.usda文件、纹理文件夹,以及一个可直接播放的*_scene.usda场景文件。manifest.json:记录尺寸、质量、三角面数、各关节限位(含单位)和资产来源信息。thumb.png:512 像素的渲染预览图。
快速开始
数据集提供了在 Blender 中直接下载并使用资产的示例命令,用户也可通过下载对应 .blend 或 _usd.zip 文件来集成到自己的工作流中。其中裸 .usda 文件(Z-up,单位为米)适合被引用到用户自定义的仿真场景中。
许可证与关联资源
- 许可证:CC-BY-4.0。
- 其他同类数据集:该数据集属于 ProjectSim 系列,同系列还包含 articulated-boxes、articulated-desks、logistics-cages 和 wardrobes 等铰接物体数据集。